在饲料、化工、建材、食品饮料等行业的后道包装线上,码垛机器人(自动码垛机)正以每分钟十几箱甚至更高的速度,把工人从重复繁重的搬运中解放出来。但选型一旦失准,轻则节拍跟不上、垛型不稳,重则机械手过载报警、频繁停机。亿思特包装扎根码垛集成多年,下面将选型原则与承重计算方法系统梳理,帮助生产主管和设备工程师快速定准方案。
一、选型前必须收集的六个现场数据
码垛机器人不是买来就能用,必须基于真实工况计算。请先拿到以下六组数字:
-
单件物料质量与来料形态
纸箱、编织袋、桶、膜包……不同物料不仅重量不同,抓取方式也截然不同。必须精确称重,并记录尺寸(长×宽×高)和表面材质。 -
抓手(末端执行器)自重
这是最容易漏算的重量。夹板式、吸盘式、夹抱式、翻包机构等,自重往往占标称负载的15%~30%。比如一个纸箱抓手,两排海绵吸盘加框架可能有18 kg。 -
垛型参数与码放高度
每层放几箱?多少层?最高垛顶离地多少?这决定了机器人的水平工作半径和垂直行程。 -
生产节拍与产线速度
每小时需码多少箱(或袋)?来料是连续还是间断?产线峰值速度是多少?节拍直接决定是用标准循环还是需要高速机型。 -
场地布局与安装方式
机器人放在地上、升高的底座上还是悬挂?周边输送线、拉伸膜机、托盘库的位置关系要画清楚,确认干涉空间。 -
环境条件
粉尘、湿度、腐蚀性气体、低温冷库等条件,决定了机器人防护等级(如IP67防尘防水)和材质(不锈钢或烤漆处理)。
二、选型五大核心原则
原则1:总负载必须算“毛重”,安全系数分级选取
码垛机的标称负载能力不是只针对产品净重。计算总负载:
总负载 = 物料单件质量 × 单次抓取件数 + 抓手自重
例如一次抓2箱,每箱25 kg,抓手19 kg,总负载为 69 kg。在这一基础上叠加安全系数:
-
常规单抓单码(纸箱、编织袋):安全系数 K ≥ 1.2。
-
高速或频繁启停(循环时间 ≤ 4 秒):K 取 1.5。
-
桶类、不规则包型或需带翻包动作:K ≥ 1.6。
按上例,若取 K=1.5,最低负载能力要求 69 × 1.5 = 103.5 kg,需选 110 kg 以上级码垛机器人。
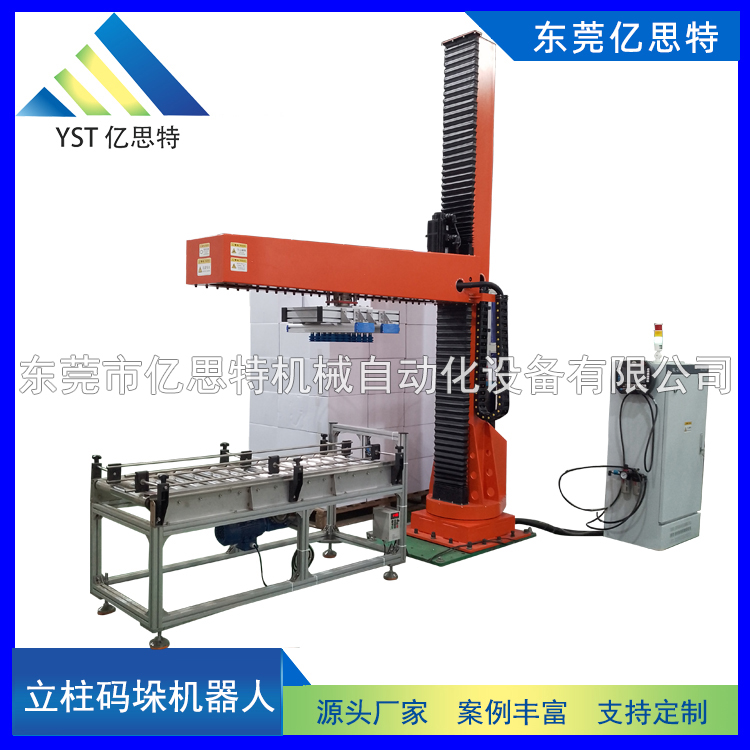
亿思特码垛机器人
原则2:工作半径必须覆盖最远端托盘位置
码垛机器人一般提供负载-惯量-工作范围图。码垛时最远的位置通常是托盘最外角+最高层。选型时在厂家提供的负载曲线图上,确认在该最远位置的可搬质量大于总负载。若满负载只能在近身工作,就需要往大一级机型选。亿思特的方案工程师会在仿真中验证机器人与托盘、挡板的空间位置,防止末端无法到达。
原则3:根据包型和产能匹配自由度
-
4 轴码垛专用机器人:结构简单,刚性高,适合标准纸箱、编织袋等简单取放,成本更优。
-
6 轴关节机器人:可灵活实现翻转、转向,适合异形包装、多码垛位、复杂拆码。
-
协作码垛机器人:无需安全围栏,即装即用,适用低产能线或柔性化场景,负载通常 ≤ 30 kg。
-
龙门式码垛机:超重载或超大托盘(如吨包、建材),可做到几百公斤至吨级。
亿思特包装覆盖从协作到重载龙门码垛的全系列,根据产能、工件大小和投入预算匹配推荐,避免“大材小用”或“带不动”。
原则4:夹具设计直接影响承重能力余量
抓手自重越轻、重心越贴近法兰面,允许的负载就越大。设计抓手时,尽量采用轻量铝件,配重使重心与法兰中心重合。否则过高的惯性力矩会提前触发机器人过载报警,白白损失可用负载。亿思特可提供基于包型的抓手定制,配合三维重心优化,让机器人负载发挥到极致。
原则5:通信与上下位联动
码垛线不是孤岛,机器人需与前端输送机、分道机、托盘自动库、拉伸膜缠绕机等联机。选型阶段确认控制柜通讯协议(EtherNet/IP、PROFINET、Modbus TCP等),预留足够的IO接口和以太网端口,便于集成全自动码垛流水线。
三、承重与节拍计算:三个关键公式
3.1 需求负载核定
按前述计算,需求负载能力应满足:
R额定 ≥ (W物料 + W抓手)× K
W物料 — 一次抓取全部物料的毛重(kg)
W抓手 — 末端执行器总成质量(kg)
K — 安全系数
示例:一次码3袋大米,每袋10 kg,仿生夹爪自重8 kg,总重38 kg。取K=1.5,R额定 ≥ 57 kg,实际选60 kg或70 kg机型。
3.2 允许转动惯量校核
关节机器人的手腕处不仅受重力,还受惯性力矩限制。当抓手加负载的转动惯量超过许用值时,即使总重不超,也无法稳定运行。简化校核方法:
-
向机器人厂家提供负载质心相对于安装法兰面的三维偏移量及总转动惯量值。
-
亿思特利用软件自动计算这些惯量,并与机器人规格书的许用范围比对,若超标则调整抓手结构或换大机型。
3.3 节拍时间核算
标准码垛循环时间(Cycle Time)需满足:
T循环 ≤ (3600秒 / 目标产量 P)
循环包括:取料点到位→取料→提升→至托盘上方定位→放置→返回。每个动作的时间可以通过机器人厂家节拍表预估。如果计算值超限,就需要优化轨迹、简化路径或采用高速机型。必要时可评估双抓、整层抓取方案,大幅提升效率。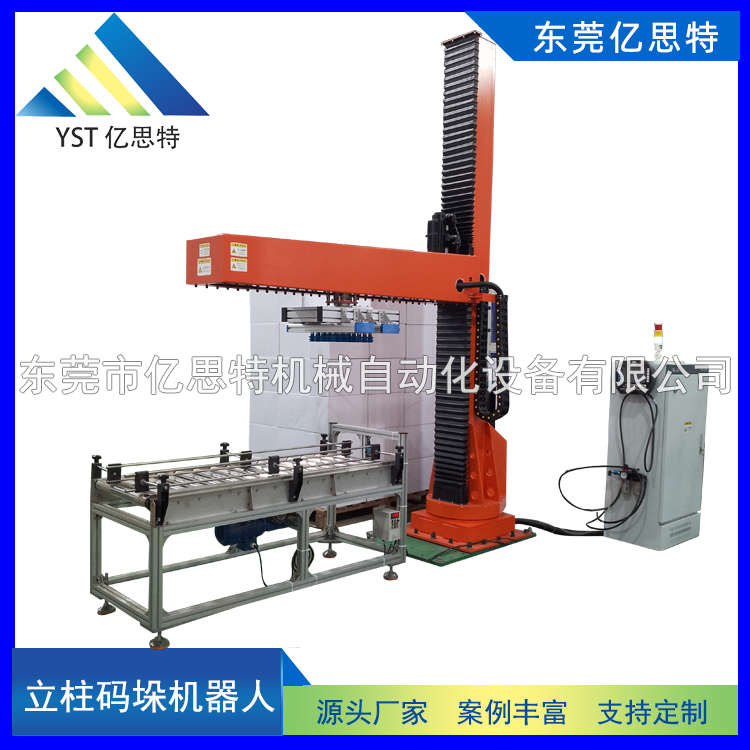
亿思特码垛机械手
四、选型踩坑实录
-
忽略抓手重量,负载能力打折:许多方案报的是物料净重,实际测试时抓手一加立刻过载报警。
-
最远角落够不着:负载曲线是按腕部中心算的,而抓手伸出有偏距,易导致可达性判断失误。
-
节拍瓶颈在输送线而非机器人:机器人很快,但来料分道慢、栈板供给不及时,整体效率上不去,必须整体规划。
-
不预留未来换型空间:半年后包装规格变化,负载或尺寸增大,再改造费时费钱。选型时提前与亿思特讨论扩展性,预留10%~15%余量。
五、结语
码垛机器人的“好用”根植于精确的负载计算和严谨的选型流程。抓住总负载、安全系数、工作半径、惯量和节拍这五个关键点,就能让自动码垛机既快又稳、如期达产。亿思特包装在二次包装码垛领域沉淀了丰富的抓手设计和系统集成经验,致力于为每一家工厂交付可靠、高效、可扩展的码垛方案。